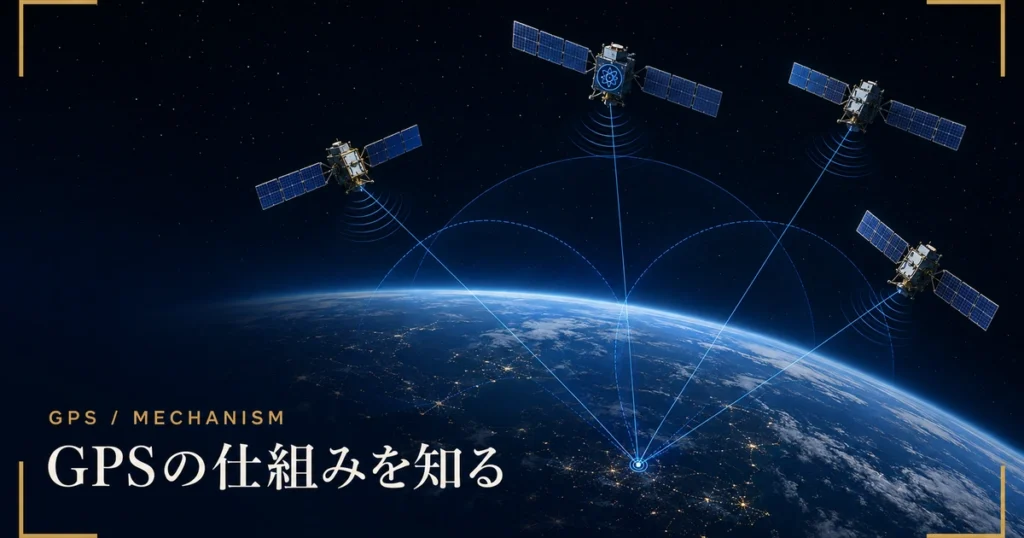
スマートフォンの地図を開くと、青い点がすっと現れて、いまいる場所を指します。
あの点は、どこからやってくるのでしょう。
- 「衛星が自分の位置を教えてくれている、でいいんだよね?」
- 「なぜ4機も必要なんだろう」
- 「相対性理論が関係していると聞いたけれど、本当?」
結論から書きます。
GPS衛星は、あなたの位置を知りません。
衛星がしているのは、「いま何時何分何秒か」と自分の軌道情報を電波に載せて配ることです。
現在地を計算しているのは、手元にある受信機のほうです。
この記事は、宇宙の科学と宇宙産業の情報を一次情報と整合させて発信するASTROWORKS編集部がまとめています。
この記事で分かること:
- 電波の到着の遅れが、そのまま距離に変わる仕組み
- 衛星が3機では足りず、4機以上必要になる理由
- 相対性理論による時計のずれと、その補正のやり方
- 電離圏やビルの反射で残る誤差と、精度を上げる工夫
読み終える頃には、毎日見ているあの青い点を、自分の言葉で説明できるようになります。
 ほしまる
ぼくも宇宙で40年、ずっと「いま何時か」を気にしながら飛んでいたよ。時計の話が、そのまま場所の話になるなんて面白いよね。
GPSの仕組みは、電波が届くまでの時間を測ることから始まる
GPSの正体は、位置を教わる仕組みではなく、時間を測る仕組みです。
その土台になる考え方は、驚くほど単純にできています。
衛星が送っているのは位置ではなく「いつ送ったか」
まず、いちばん誤解されやすいところを固めておきます。
GPS衛星から降ってくる電波には、あなたの座標は入っていません。
入っているのは、その電波を送り出した時刻と、衛星自身がどこにいるかという軌道の情報です。
国土地理院は単独測位を、「GNSS衛星から送信される衛星の位置や信号送信時刻などの情報を1台の受信機で受信」する方式だと説明しています(出典: 国土地理院「GNSS測位とは」)。
GNSSはGlobal Navigation Satellite System、日本語では全球測位衛星システムのことで、GPSを含む各国の衛星測位システムの総称です。
つまり衛星の役割は、放送局に近いものです。
「こちら○号機、ただいま○時○分○秒、いる場所はここ」という内容を、休みなく一方向に流し続けています。
誰が受信しているかを衛星は知りません。
受信した側から返事を送ることもありません。
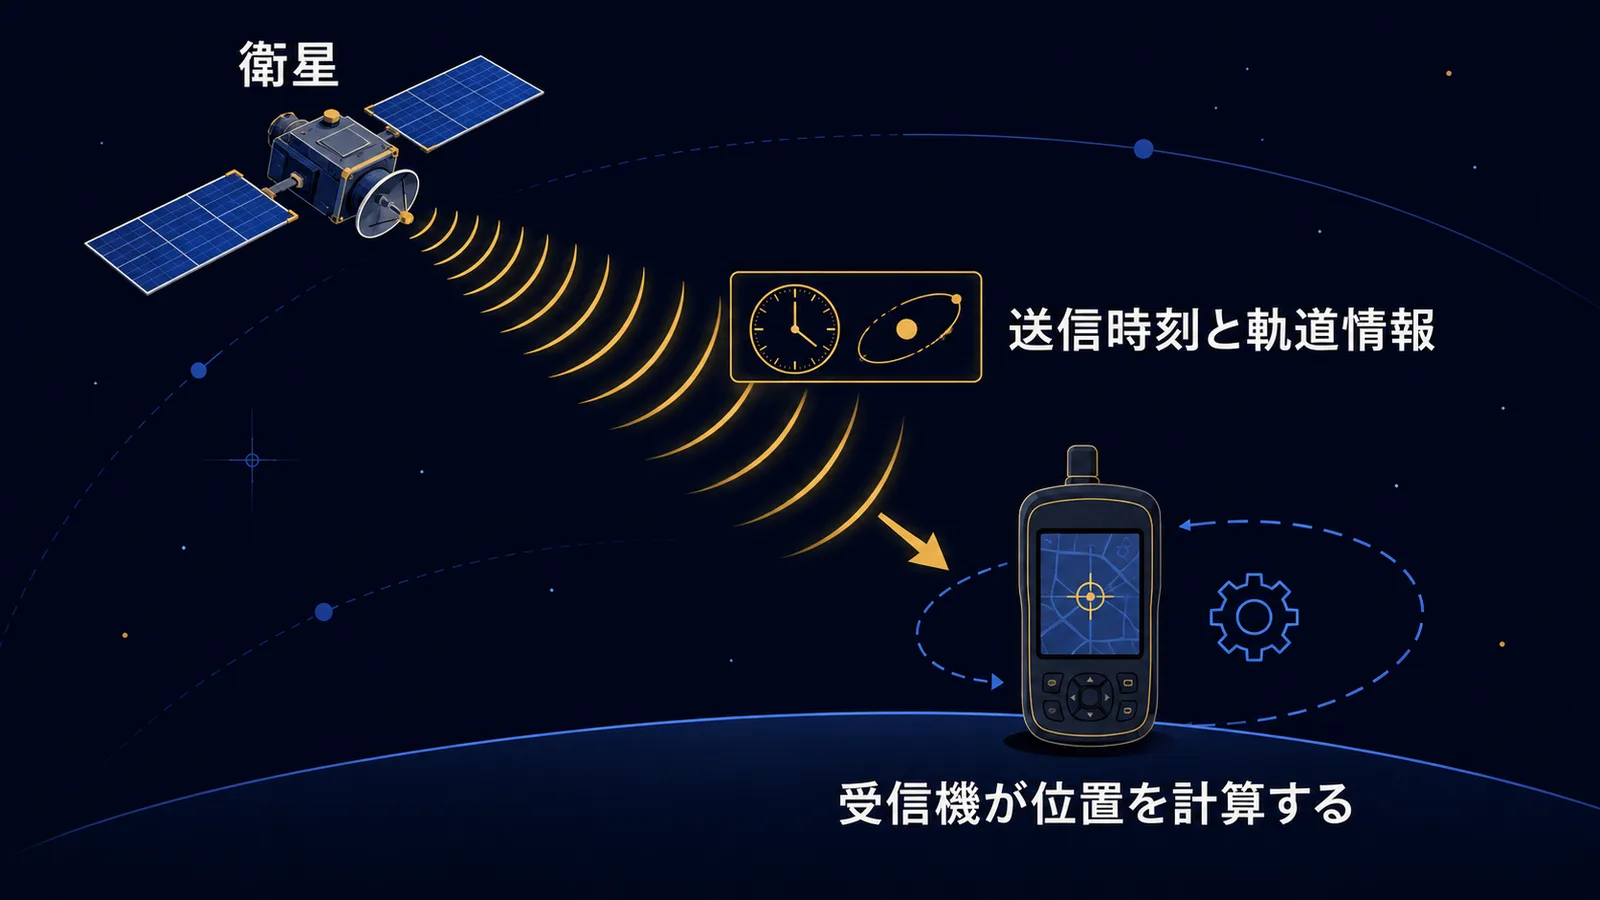
ネットワークの経験がある方なら、時刻サーバーが正確な時刻を配り、各端末が自分でずれを計算して合わせにいく構造を思い浮かべると近いはずです。
計算の負荷は、配る側ではなく受け取る側にあります。
ここを取り違えると、この先の説明がすべてずれていきます。
衛星は時刻や軌道情報を配るだけです。
位置を出すのは受信機。
この分担を、まず頭に置いてください。
距離は、かかった時間に光の速さを掛けるだけで出る
では、時刻の情報だけで、どうやって距離が分かるのでしょう。
答えは、掛け算ひとつです。
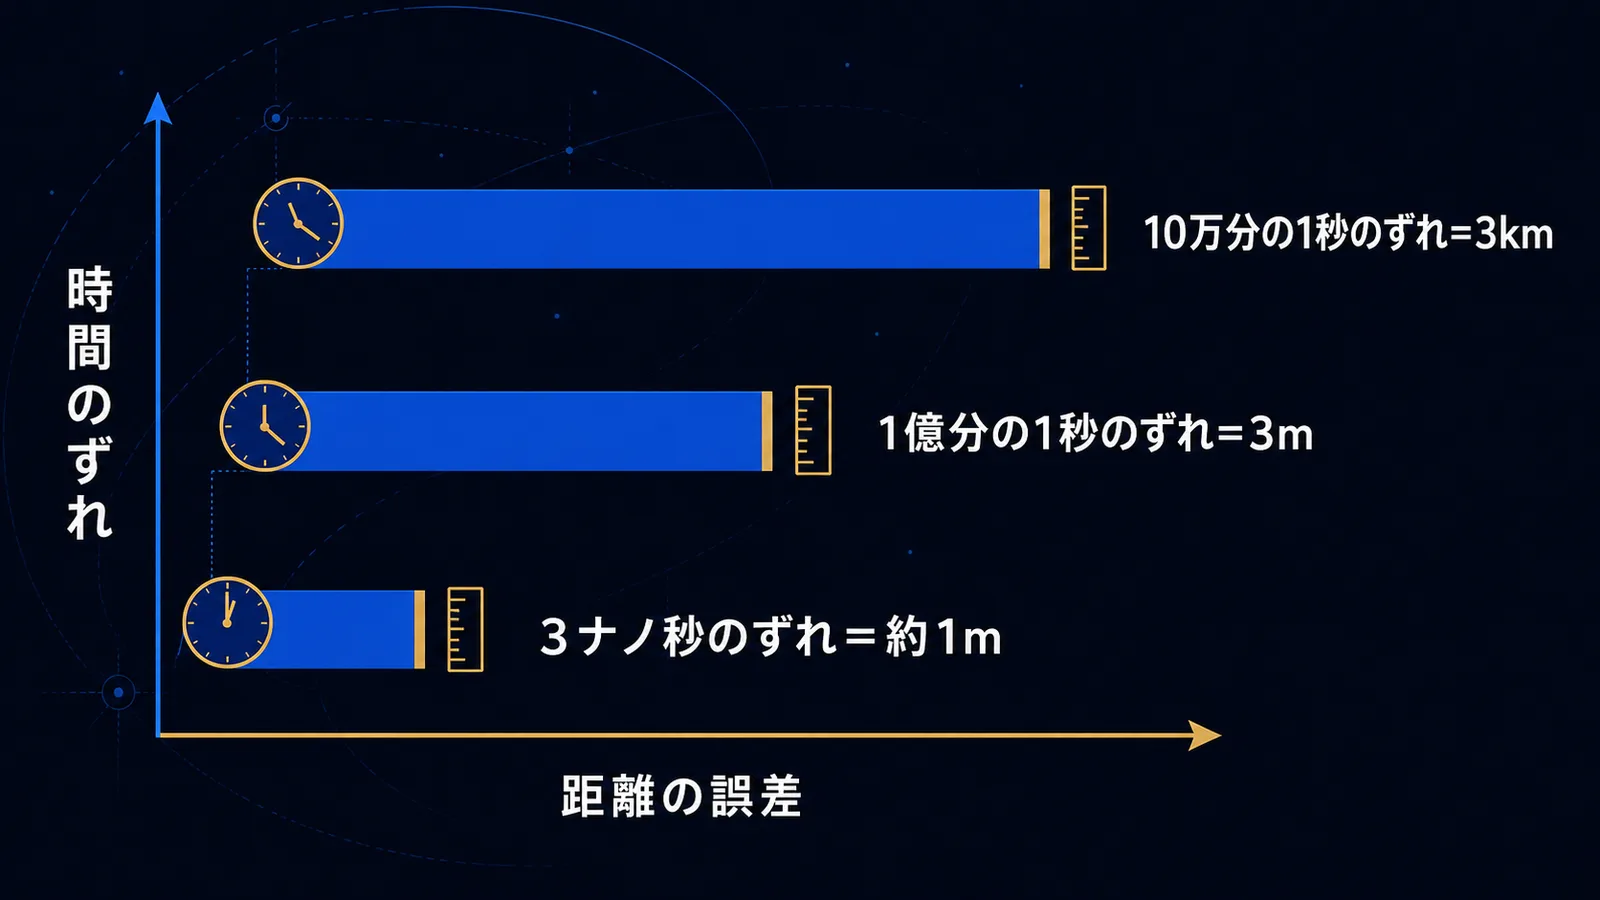
電波が衛星を出てから受信機に届くまでにかかった時間を測り、そこに電波の速さを掛ければ、衛星までの距離が出ます。
内閣府のみちびき公式サイトは「電波の速度は秒速30万km、1億分の1秒で3m進むほどの速さです」と記しています(出典: 内閣府みちびき公式「宝探しで理解する衛星測位(3)衛星3機での測位」。以下、電波の速度と時計の精度に関する数値は同ページの表記によります)。
国土地理院も同じ原理を、「衛星から電波が発信されてから受信機に到達するまでに要した時間を測り、距離に変換します」と説明しています。
制御や通信の仕事をしてきた方には、「伝搬遅延を測っている」と言い換えたほうが早いかもしれません。
あくまでイメージですが、信号が線路を通るのにかかる時間から線路の長さを逆算する、やっていることはそれに近いものがあります。
電波が何もない空間を進むことと、電気信号が導線を伝わることは物理的には別の現象なので、あくまで感覚をつかむためのたとえとして受け取ってください。
面白いのは、この計算が中学校で習う「距離=速さ×時間」そのものだという点です。
宇宙に浮かぶ数十機の衛星と、手のひらの受信機をつなぐ理屈が、たった一行の式に収まっています。
ただし、この単純さには代償があります。
掛ける相手が光の速さという、とてつもなく大きな数だということです。
時計が少しずれるだけで、距離は大きくずれる
秒速30万kmを掛けるということは、時間の測り間違いも30万km倍されるということです。
1億分の1秒で3m。
この換算の粗さが、GPSという仕組みの難しさをすべて決めています。
だから衛星側は、考えうる最高の時計を積んでいます。
みちびき公式サイトの説明では、衛星には原子時計が搭載されていて、出発時刻を10億分の1秒の精度で測れます。
原子時計は、原子が特定の振動数の電磁波だけを吸収する性質を基準にした時計で、日常の水晶時計とは桁違いに安定しています。
どれくらいの精度が要るのかを、位置の側から見た数字もあります。
コロラド大学のNeil Ashbyは、GPSの相対論効果を扱った解説のなかで、「時刻に3ナノ秒の誤差があれば、位置の誤差はおよそ1メートルに相当する」と書いています(出典: Neil Ashby, “Relativistic Effects in the Global Positioning System”, AAPT)。
ナノ秒は10億分の1秒です。
10億分の1秒を3つ分間違えるだけで、1m動いてしまう。
逆にいえば、あの青い点が数メートルの範囲に収まっているのは、宇宙にある時計と手元の受信機が、ナノ秒の世界で歩調を合わせているからです。
時間の精度が、そのまま場所の精度になる。
この一対一の関係が、以降の話のすべての土台になります。
なぜ衛星は3機ではなく4機必要なのか
ここからが、GPSでいちばん面白い引っかかりです。
幾何学だけで考えると、必要な衛星は3機で足りるはずなのです。
3機あれば、位置は決まるはずだった
衛星までの距離が分かったとします。
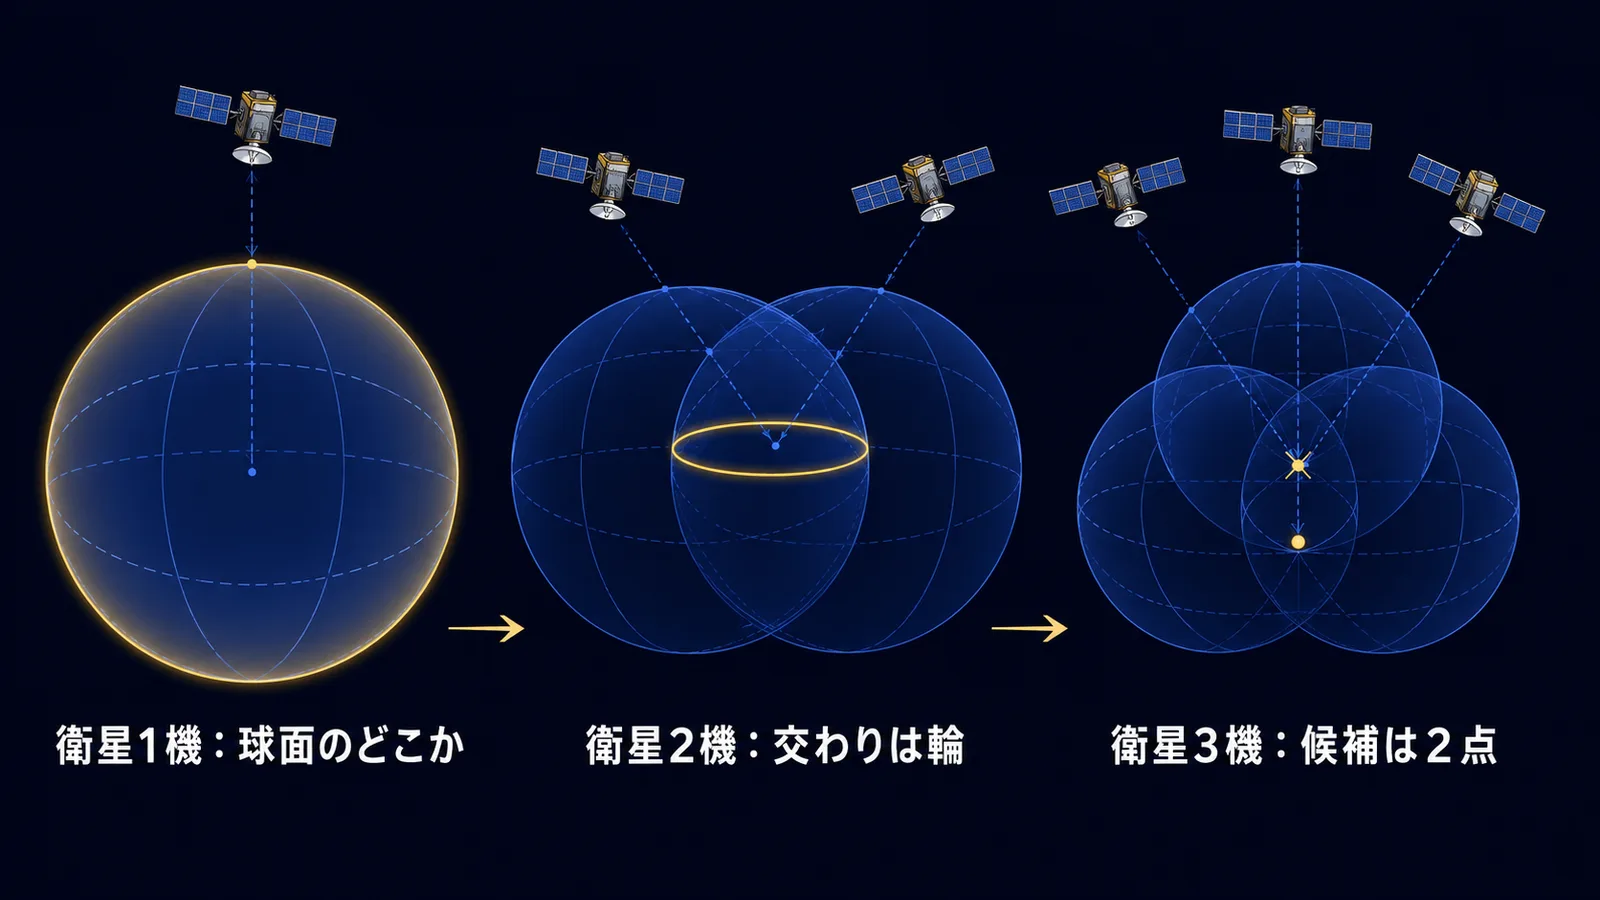
すると、あなたがいる場所の候補は、その衛星を中心とした半径◯kmの球面上のどこか、に絞られます。
球面1枚では、まだ広すぎます。
2機目の衛星からの距離が分かると、球面が2枚になります。
2つの球面が交わる部分は、輪のような曲線になります。
候補は面から線に狭まりました。
3機目を加えると、3枚目の球面がその輪を貫きます。
交わる点は、原理的には2か所まで絞り込めます。
片方は地球からとんでもなく離れた場所や、あり得ない速度で動く点になるため、現実的な解は1つに決まります。
ここまでは、素直で気持ちのよい理屈です。
未知数は東西・南北・高さの3つ。
式も3本あるので、解けるはずでした。
では、実際のGPSはなぜ4機以上を使うのでしょう。
足りないものが、幾何学の外側にひとつ残っています。
受信機の安い時計が、4つ目の未知数を持ち込む
足りないのは、あなたの側の正確な時計です。
衛星には原子時計が載っています。
一方、スマートフォンやカーナビに原子時計は入っていません。
みちびき公式サイトは、オリンピックやカーレースで使われる高精度時計であっても10万分の1秒の精度だとしたうえで、到達時刻の計測に10万分の1秒の誤差があった場合、測位結果に3kmの誤差が生じてしまうと説明しています。
3kmです。
街ひとつ分ずれます。
しかも、この誤差にはひとつの特徴があります。
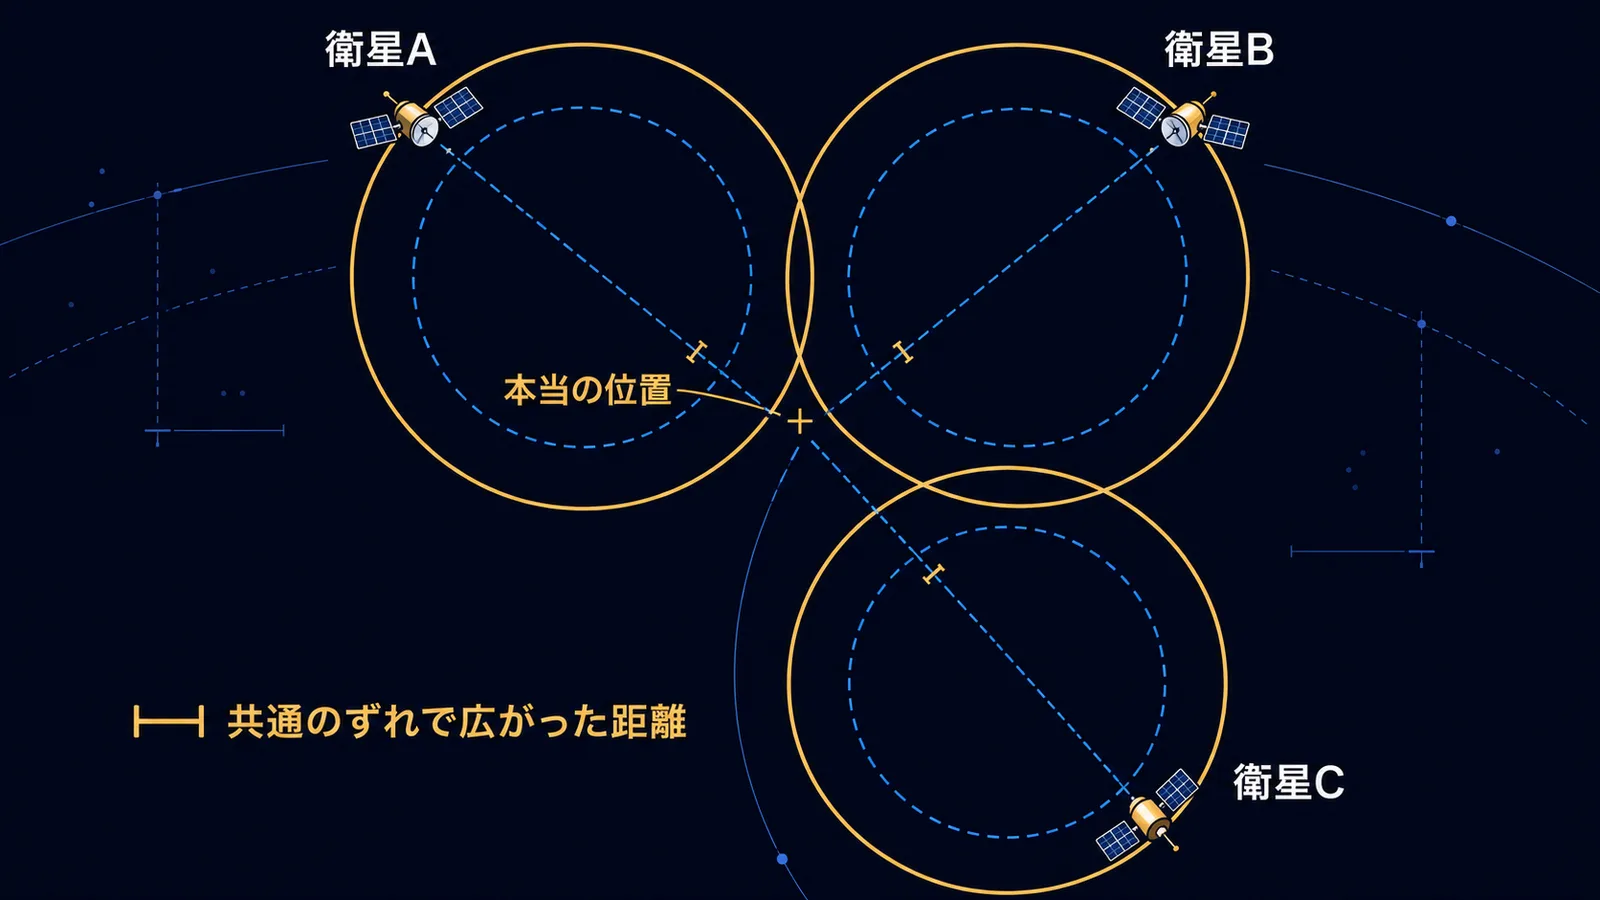
受信機の時計が一律にずれている以上、そのずれは衛星Aからの距離にも、衛星Bからの距離にも、衛星Cからの距離にも、まったく同じ量だけ乗ります。
同ページも、それぞれの距離に共通の誤差が加算される形で図示しています。
センサーの校正をした経験がある方には、なじみのある形かもしれません。
ランダムに散らばるノイズではなく、全チャンネルに同じだけ乗るオフセット。
厄介そうに見えて、実は素性がよい誤差です。
なぜなら、全部に同じだけ乗るものは、未知数として1つ立ててやれば、まとめて解けるからです。
4機目は「いま何時か」を解くために使われている
そこで受信機は、開き直ります。
自分の時計のずれを、位置と一緒に解いてしまう未知数として扱うのです。
未知数は4つになりました。
東西、南北、高さ、そして受信機の時刻のずれ。
未知数が4つなら、独立した式も4本要ります。
式は衛星1機につき1本立つので、衛星も4機以上必要になる、という結論です。
Ashbyの解説は、この構造を4本の方程式として書いています。
受信機は少なくとも4機の衛星から信号を受け取り、それぞれの送信時刻と送信位置を使った4本の式を解いて、位置と時刻を同時に求めます。
国土地理院も単独測位を、「4機以上の衛星からGNSSアンテナまでの同一時刻における距離を知ることにより、観測点の位置を決定するもの」と定義しています。
ここに、うれしい副産物があります。
4機目は時刻を解くために使われているので、測位が成功したとき、受信機は正確な位置と一緒に正確な時刻も手に入れています。
通信網の同期、電力系統の制御、金融取引の記録などで衛星測位の時刻が使われるのは、この副産物のほうを目当てにしているからです。
GPSは測位システムであると同時に、地球規模の時刻配信システムでもあります。
ほしまる「自分の時計が狂っている」って認めてしまうのが、いちばんの近道だったんだね。ぼくも長旅のあいだ、何度もそうやって自分を疑ったよ。
GPS衛星は空のどこを、どんなふうに飛んでいるのか
理屈の話が続いたので、実物の衛星に目を移します。
GPS衛星は、意外なほど地球に近いところを、休まず動き回っています。
静止衛星よりずっと低い中軌道を、地球を回りながら進む
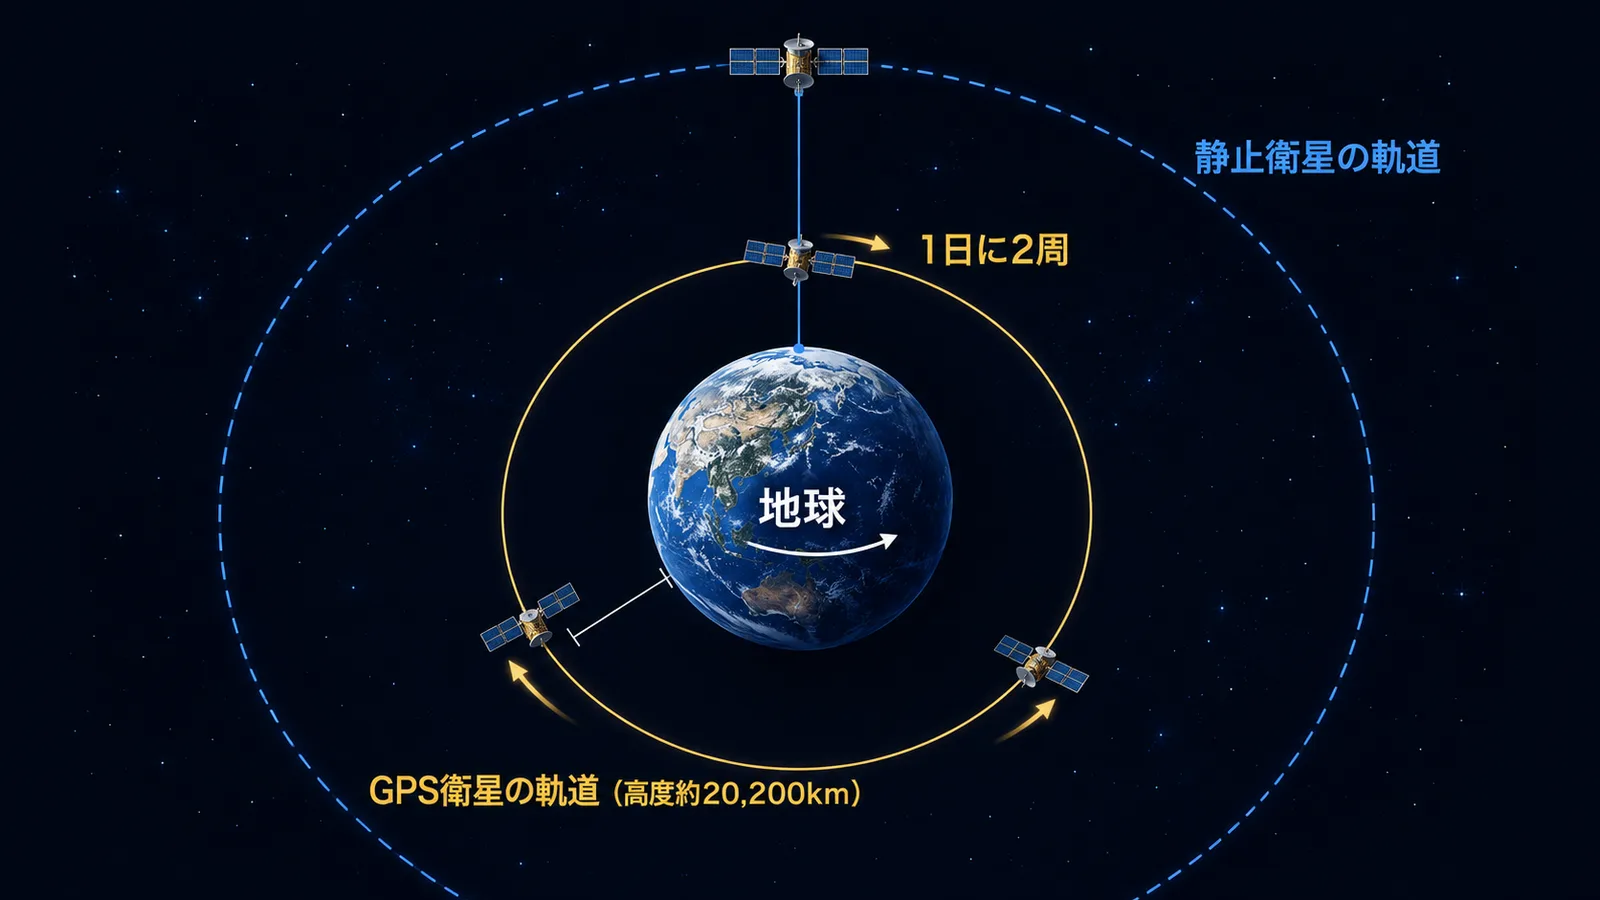
GPS衛星が飛んでいるのは、中軌道(MEO: Medium Earth Orbit、地球中軌道)と呼ばれる領域です。
アメリカ政府のGPS公式サイトは、GPS衛星が高度およそ20,200km(12,550マイル)の中軌道を飛び、各衛星が1日に地球を2周すると記しています(出典: GPS.gov “Space Segment”。以下、GPS衛星の軌道と配置に関する数値は同ページの表記によります)。
地球の中心から測った軌道の大きさでいうと、設計上の軌道長半径は26,562kmです(出典: Ashby, AAPT)。
1日2周ということは、1周におよそ12時間かけている計算になります。
ここが、テレビ放送や気象観測でおなじみの静止衛星との決定的な違いです。
静止衛星は、地球の自転と同じ周期で赤道上空を回るように高度が選ばれています。
だから地上から見ると、空の一点に貼りついて動きません。
パラボラアンテナを一度その方角に固定すれば、あとは調整が要らないのは、そのためです。
GPS衛星は、この条件をわざと外しています。
自転より速く回るので、地上から見ると空を横切っていき、数時間で地平線の下へ沈みます。
いま真上にある衛星は、夕方には別の衛星に入れ替わっています。
止まっていないからこそ、時間帯や場所によらず、世界中のどこからでも複数の衛星が見える配置を組めます。
その配置の設計が、次の話です。
軌道面を分けて配置し、地上のどこからでも複数機が見えるようにする
衛星をどれだけ増やしても、同じ通り道に固めてしまえば意味がありません。
必要なのは、地球のどこから空を見上げても、ばらけた方角に何機か見えている状態です。
GPSの答えは、軌道面を分けることでした。
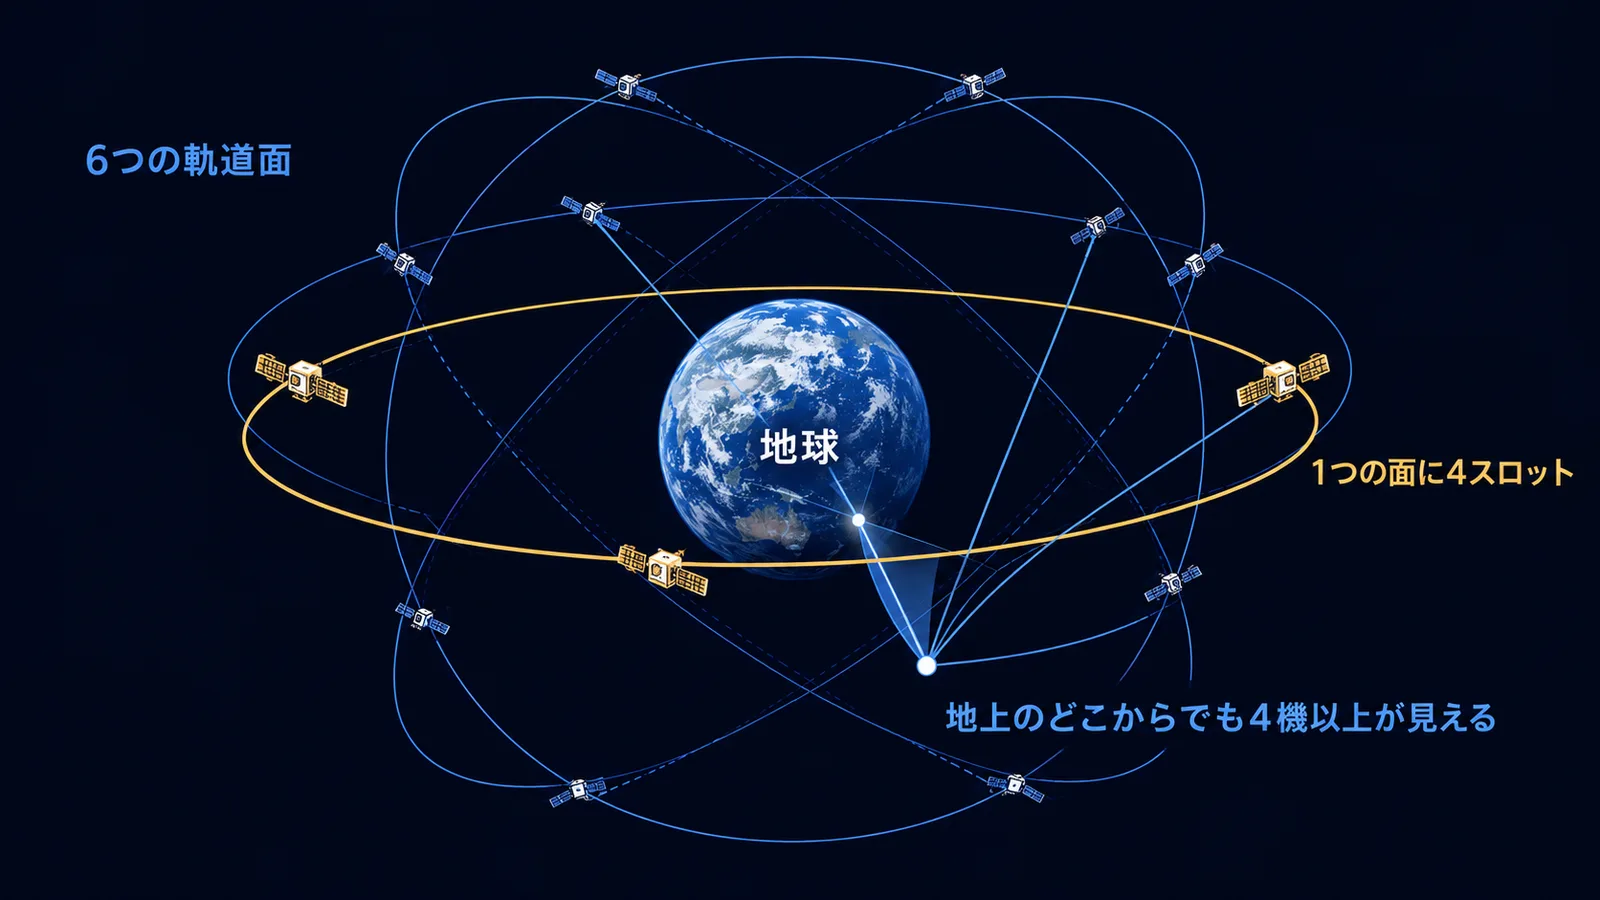
衛星は等間隔に並んだ6つの軌道面に配置され、各面が4つの「スロット」を持ちます。
6面×4スロットで、基準となる配置は24スロットになります。
この設計の狙いは、公式サイトの記述に明快に書かれています。
24スロットの配置により、地球上のほぼどの地点からでも、利用者は最低4機の衛星を見られる、という説明です。
前の章で出した「4機以上必要」という要件を思い出してください。
最低4機が見えるという設計目標は、偶然そう決まったのではありません。
未知数が4つあるという測位の理屈が先にあって、それを地球上のどこでも満たすために、軌道面の数とスロットの配置が逆算されています。
理論上の必要条件が、そのままコンステレーション(衛星群)の設計図になっている。
システム設計をしてきた方なら、要件定義が構成図に落ちる感覚として腑に落ちるかもしれません。
なお、24スロットは基準の設計であって、そこで止まってはいません。
2011年6月に完了した「Expandable 24」と呼ばれる配置の見直しでは、24スロットのうち3つが拡張され、6機の衛星が配置し直されました。
これにより、予備として飛んでいた3機が基準の配置に組み込まれ、GPSは実質27スロットの配置として運用されています。
世界の多くの地域で、以前よりカバー範囲が改善しました。
もっとも、設計図どおりの機数だけで運用されているわけではありません。
常時使うと約束された機数と、実際に飛んでいる機数は違う
GPSには、運用側が公表している約束があります。
アメリカは、少なくとも24機の運用衛星を95%の時間にわたって利用可能に保つと表明しています。
一方で、実際に軌道上にある衛星の数は、この約束の水準を上回ります。
GPS公式サイトは、2023年7月3日時点で、退役した機体や軌道上の予備機を除いて、合計31機の運用衛星があったと記載しています。
24という約束に対して、31機。
7機分の余裕を持たせていることになります。
この差は無駄ではありません。
衛星は故障しますし、寿命も来ます。
予備を含めて厚めに飛ばしておけば、1機止まっても約束の水準を割りません。
そして利用者にとっては、別の恩恵があります。
見える衛星が4機ぎりぎりではなく、7機や10機になると、そのなかから空に広く散らばった組み合わせを選べます。
衛星が空の一方向に固まっていると位置の解が不安定になるため、選択肢が増えることは、そのまま精度の安定につながります。
冗長化しておくと平常時の性能まで上がる。
設備を扱う仕事では、よく見る構図です。
ただし、31機という数字はあくまで2023年7月3日時点のものです。
衛星は打ち上げられ、また退役していくので、いま何機が動いているかは時期によって変わります。
GPS公式サイト自身も、より新しい配置の状況については、運用状況を公開しているNAVCENのサイトで確認するよう案内しています。
相対性理論を無視すると、GPSは1日で狂ってしまう
ここが、この記事の山場です。
アインシュタインの理論は、実験室の話ではなく、毎日の道案内を支える製品仕様になっています。
速く動く時計は遅れる ―― 特殊相対性理論の効果
特殊相対性理論からは、速く動いている時計ほどゆっくり進む、という結論が出てきます。
「動いている時計が遅れる」という言い方は不思議に聞こえますが、これは時計の故障ではありません。
時間の進み方そのものが、観測する立場によって変わります。
GPS衛星の速さは、秒速4000m近くあります。
Ashbyの解説では、この速度による時間の遅れの大きさは、およそマイナス8.35×10⁻¹¹の割合になります(以下、相対論効果の数値は同論文の表記によります)。
小数で書けば、1秒あたり1000億分の8ほど遅れる、という程度の量です。
ところが、比べる相手である地上の基準時計も、止まってはいません。
地球が自転しているので、赤道上の時計は秒速465mほどで動いています。
どちらも動いているため、実際に効いてくるのは両者の差です。
その差を計算すると、衛星の時計と赤道上の基準時計の振動数の差は、マイナス8.228×10⁻¹¹になります。
やはり、衛星の時計のほうが遅れる向きです。
この程度なら無視できそうに思えます。
しかし、秒速30万kmを掛ける仕組みだったことを思い出してください。
Ashbyは、これを考慮しなければ1日あたり2.13km程度の航法誤差が積み上がると書いています。
1000億分の8という比率が、1日で2km。
時間と距離をつなぐ換算率の大きさが、ここでも効いています。
重力の弱い高いところでは、時計が速く進む
もうひとつ、逆向きの効果があります。
一般相対性理論が予測する、重力による時間の進み方の変化です。
重力が強い場所ほど、時計はゆっくり進みます。
裏を返せば、重力が弱い場所では時計が速く進みます。
地上より2万kmも高いところを飛ぶGPS衛星は、地球の重力が弱まった場所にいるので、地上の時計より速く進むことになります。
厳密には異なりますが、イメージとしては、重力が強い場所ほど時間が「粘る」と考えると方向を間違えません。
地表は地球の重力に深く沈んだ場所で、軌道上はそこから浮き上がった場所にあたります。
浅いところほど、時間はさらさらと流れます。
この比喩は向きをつかむためのもので、実際に何かが粘っているわけではないことは添えておきます。
Ashbyの解説では、加速するロケットのなかで光を送る思考実験と等価原理から、この重力による振動数のずれが導かれています。
等価原理とは、ごく狭い範囲(局所的)では重力の効果と加速度の効果を区別できない、というアインシュタインの原理です。
「ごく狭い範囲」という但し書きが付くのは、広い範囲で見れば潮汐力が現れて両者を見分けられるからです。
この原理を出発点に計算すると、重力が弱い場所ほど時計が速く進むという結論が、理論の側から直接出てきます。
ここで押さえておきたいのは、効果の向きです。
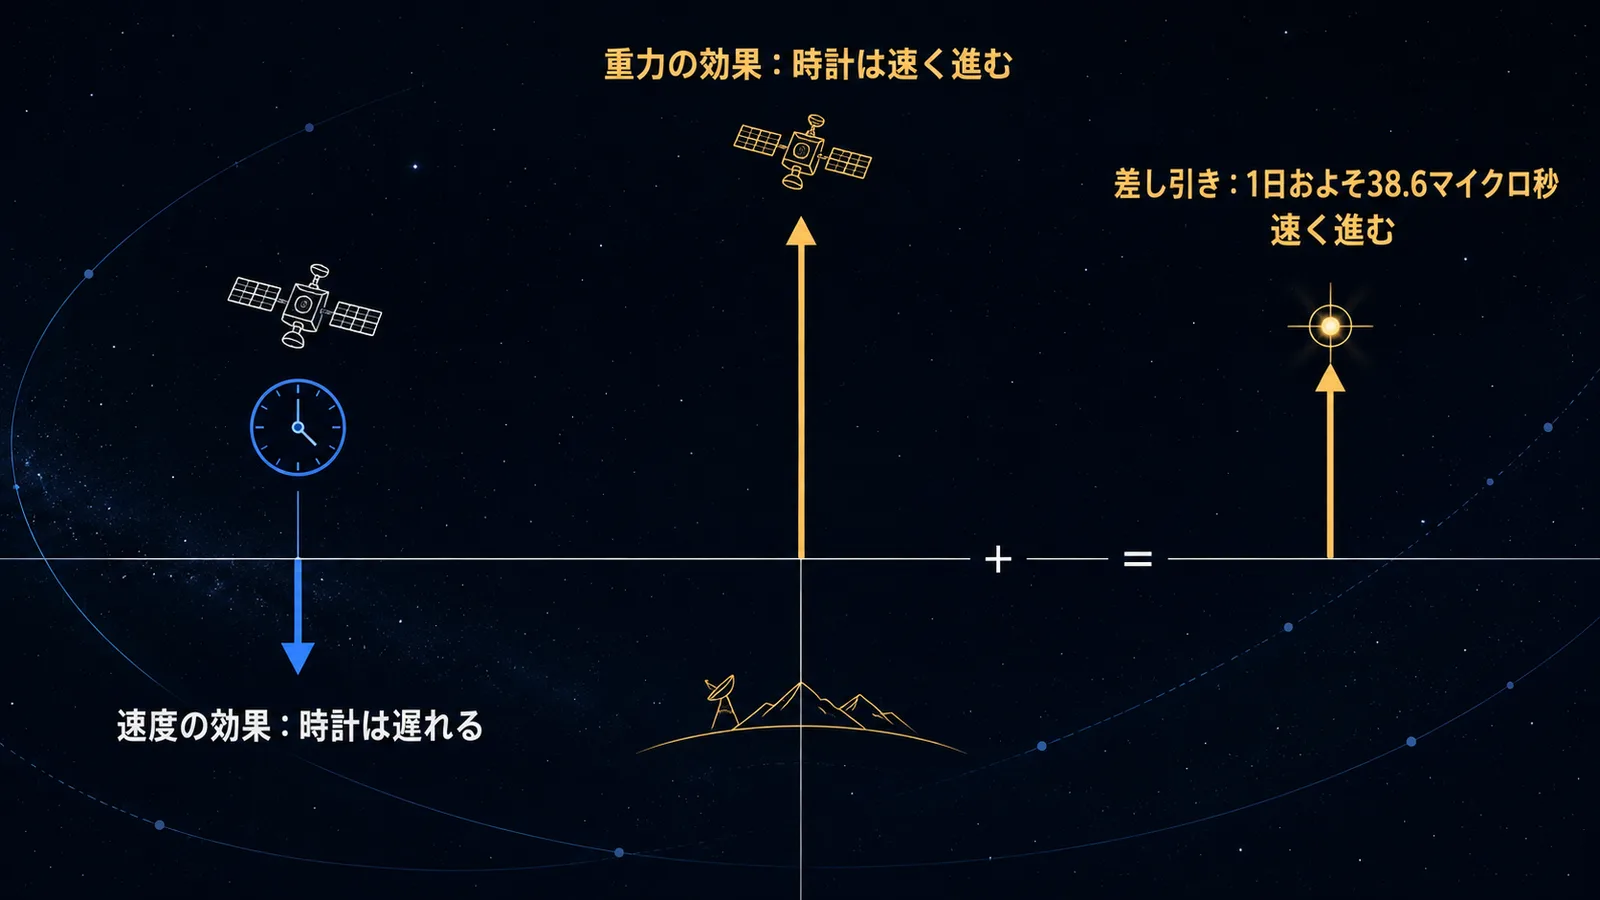
- 速度による効果 … 衛星の時計は遅れる
- 重力による効果 … 衛星の時計は速く進む
2つは逆を向いています。
となると、期待したくなることがひとつあります。
うまく打ち消し合ってくれれば、何も気にしなくてよいのではないか、という期待です。
差し引きしても消えず、衛星の時計は地上より速く進む
残念ながら、打ち消し合いません。
先に触れておくと、前の項の「1日あたり2.13km」は、速度による効果だけを補正しなかった場合の寄与量です。
重力による効果はこれと逆向きで、しかも大きさで上回ります。
そのため2つを合算すると、残るずれの向きは反転します。
両方とも補正しないまま放置したときに残るずれは、このあと見るとおり1日あたり11.6km。
2つの数字を足し算した値にはなりません。
2つの効果を足し合わせると、衛星の時計には一定の割合のずれが残ります。
Ashbyの計算では、その一定部分はプラス4.4647×10⁻¹⁰です。
符号がプラスなので、差し引きしたあとに残るのは「速く進む」ほうだと分かります。
この割合を1日に換算すると、およそ38.6マイクロ秒になります。
マイクロ秒は100万分の1秒です。
1日で38.6マイクロ秒しかずれない時計は、日常の感覚では完璧に正確な時計です。
しかし、この記事の最初に置いた換算率を当てはめると、話が変わります。
38.6マイクロ秒に光の速さを掛ければ、1日あたりおよそ11.6kmに相当します。
補正しなければ、青い点は毎日10km規模でずれていきます。
Ashbyは、GPSに効いてくる一連の相対論効果について、無視するには1万倍ほど大きすぎる合計になると書いています。
「相対性理論は日常には関係ない」という言い方が通用しないのは、こういう理由からです。
理論を知らなければ作れなかった装置が、いま何億台も動いています。
補正は、打ち上げ前の周波数調整か軌道投入後の航法メッセージで行われる
では、どう直しているのでしょう。
地上で毎回引き算をしている、という想像とは少し違います。
初期の衛星では、打ち上げる前に手を打っていました。
軌道上で速く進む分をあらかじめ見越して、原子時計の周波数をその分だけ下げてから打ち上げるのです。
Ashbyがファクトリー周波数オフセット(factory frequency offset)と呼んでいるのが、この工場出荷時の調整です。
ずれることが分かっているなら、ずれた先が正解になるように出荷時点で狂わせておく、という発想です。
近年打ち上げられた衛星は、ルビジウム原子時計を使っています。
ルビジウムは原子時計に使われる元素のひとつです。
これらの時計は打ち上げの衝撃で周波数が動くことがあるため、軌道に入れたあとで測定し、必要な補正量を航法メッセージに載せて受信機へ送る運用になっています。
航法メッセージは、衛星が測位信号と一緒に流している軌道や時刻補正のデータのことです。
世代によって、作り込みで対処するか、運用で対処するかが分かれている点は面白いところです。
さらに、これで終わりではありません。
GPS衛星の軌道は完全な円ではなく、わずかに潰れた楕円です。
そのため衛星の高度と速度は周回のあいだに変動し、時計の進み方も揺れます。
この離心率(軌道の楕円の潰れ具合)による効果は、補正しなければ最大75ナノ秒の誤差になりうるとAshbyは記しています。
75ナノ秒は、位置にすれば20m以上に相当する量です。
この補正は、受信機側のソフトウェアが担う設計になっていました。
つまり手元の受信機のなかでは、相対性理論の計算が静かに走り続けています。
ほしまる理論の話が、部品の出荷設定にまで降りてきているんだ。ぼくの時計も、飛び立つ前にそっと調整されていたのかもしれないね。
補正しても残る誤差と、精度を上げるための工夫
相対論の補正を入れても、位置はぴたりとは決まりません。
最後に、現実の誤差と、その減らし方を整理します。
電離圏と大気が、電波の到着をわずかに遅らせる
電波は宇宙空間をまっすぐ、一定の速さで進みます。
ところが地球の近くまで来ると、事情が変わります。
Ashbyは、実際の航法では電離圏の電子と対流圏の水蒸気による伝搬遅延の補正がかなり重要になるとしたうえで、これらは相対性理論とは無関係な問題だと明記しています。
電離圏は、上空およそ数百kmの高さで大気の一部が電気を帯びている領域です。
対流圏は、私たちが天気と呼んでいる現象が起きる、いちばん下の大気の層です。
どちらも、電波の進み方をわずかに変えます。
時間が遅れれば距離が伸びたと計算されるので、そのまま位置の誤差になります。
これらを含めた結果、受信機1台だけで測る単独測位では、約10mの誤差で位置が決まります(出典: 国土地理院「GNSS測位とは」)。
電離圏による遅れには、うまい対処法があります。
遅れの量が電波の周波数によって変わる性質を利用して、異なる周波数の信号を組み合わせ、影響を打ち消す方法です。
測位衛星が信号を送るのに使う電波の周波数帯には、L1・L2・L5という呼び名が付いています。
このうち複数を受け取れる受信機なら、遅れの差から電離圏の影響を打ち消せます。
内閣府のみちびき公式サイトも、「電離圏誤差を解消するためには、L1とL2(又はL5)という複数の周波数を組み合わせて測位する必要があります」と説明しています(出典: 内閣府みちびき公式「みちびきの必要性」)。
同ページによれば、初期のGPS衛星は軍事用を除くと1つの周波数帯だけでしたが、最新のGPS衛星は複数の周波数帯を使っています。
対応する周波数が増えた受信機ほど精度が出せるのは、こうした理由によります。
ビルの反射と遮蔽が、街なかで位置を乱す
もっと身近な誤差もあります。
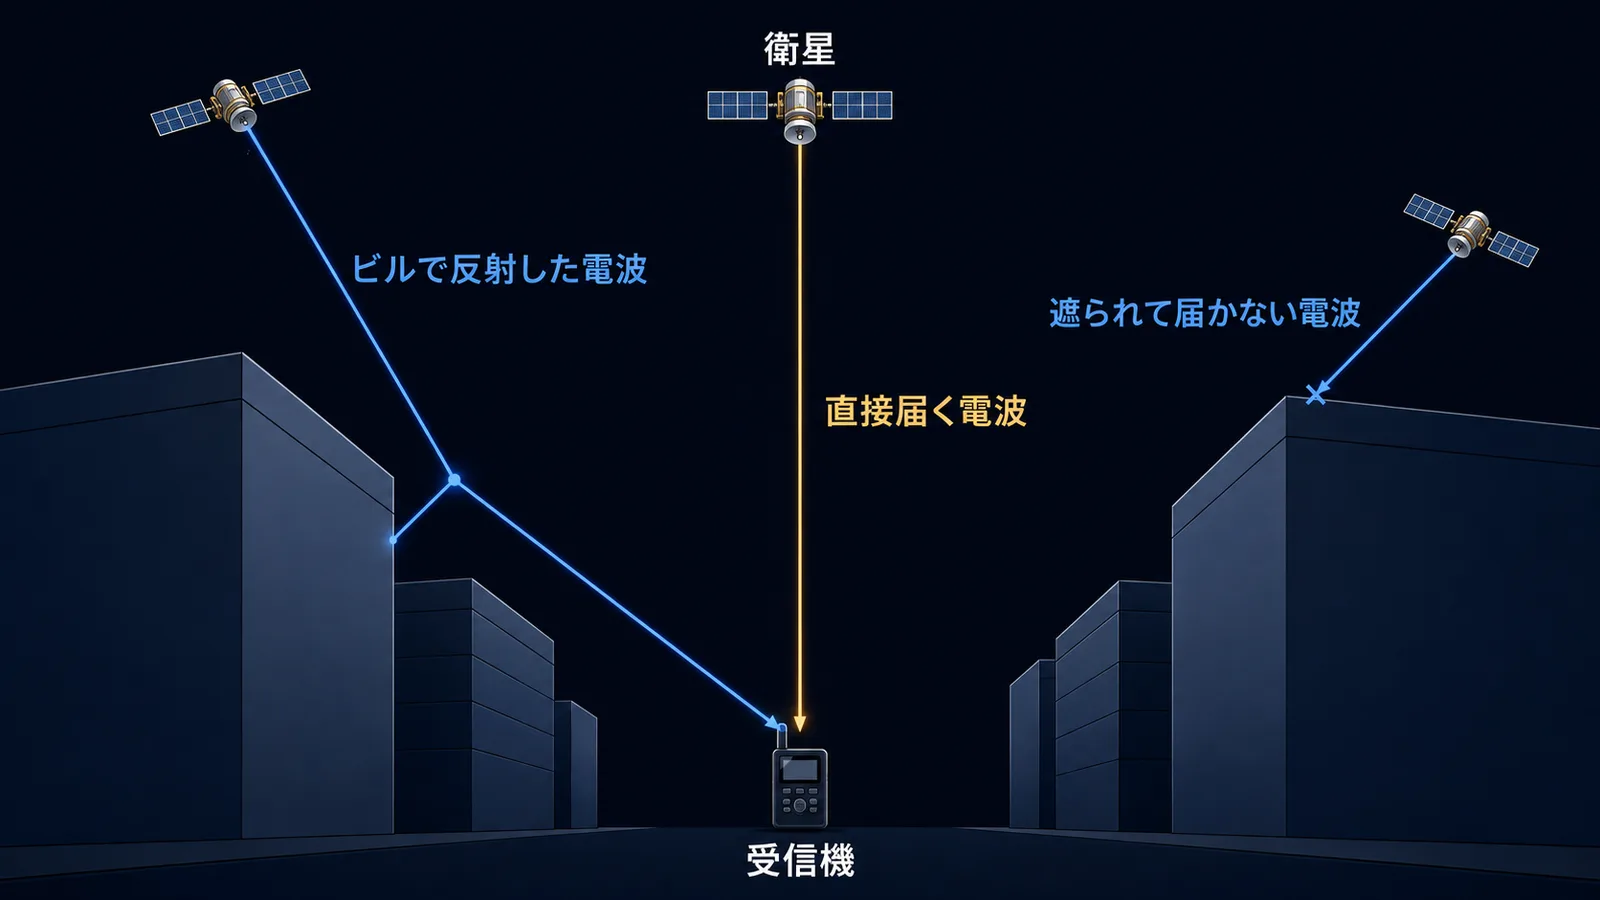
駅前のビル街で、青い点が突然となりの通りへ飛ぶ現象です。
原因はふたつあります。
ひとつは反射です。
衛星からの電波がビルの壁ではね返ってから受信機に届くと、まっすぐ来た場合より道のりが長くなります。
受信機は素直に「遠い」と計算するので、距離が伸びた分だけ位置がずれます。
もうひとつは遮蔽です。
高い建物や山に遮られると、見えるはずの衛星が見えなくなります。
機数が減ること自体も問題ですが、それ以上に効くのは、残った衛星が空の狭い範囲に固まってしまうことです。
前の章で、軌道面を分けて空に散らばらせる設計を見ました。
その散らばりが、街なかでは建物によって台無しになります。
似た方角の衛星ばかりでは、連立方程式の解が伸びた方向に不安定になり、誤差が膨らみます。
先に書いた「単独測位で約10m」という数字は、空が広く開けた条件での目安です。
反射と遮蔽が重なる場所では、この目安より大きくずれます。
どこまで悪化するかは、建物の高さや並び方、受信機の性能によって変わります。
だから、見える衛星を増やす工夫に意味が出てきます。
みちびき公式サイトは、2018年11月にみちびきが4機体制になったことで、常にほぼ天頂方向に測位衛星が存在するようになり、「ビルや樹木などで視界が狭くなる都市部や山間部でも、より安定した測位を行うことができるようになりました」と説明しています。
真上に近い衛星は、建物に遮られにくい。
単純ですが、効き目のある考え方です。
GPSとGNSSは何が違うのか
ここで、呼び名を整理しておきます。
日本では衛星測位をまとめて「GPS」と呼びがちですが、正確には別のものを指しています。
GPSはアメリカが運用する個別のシステムの名前です。
一方GNSSは、各国の衛星測位システムをまとめて指す総称です。
以下の整理は、GPS・GLONASS・Galileoの区分を国土地理院の記述に、みちびきの位置づけを内閣府みちびき公式サイトの記述に基づいてまとめたものです。
| 名称 | 運用主体 | 位置づけ |
|---|---|---|
| GNSS | ― | 各国の衛星測位システムの総称(全球測位衛星システム) |
| GPS | アメリカ | GNSSのひとつ |
| GLONASS | ロシア | GNSSのひとつ |
| Galileo | EU | GNSSのひとつ |
| みちびき(QZSS: 準天頂衛星システム) | 日本 | 準天頂軌道の衛星が主体の日本の衛星測位システム |
QZSSは、Quasi-Zenith Satellite System(準天頂衛星システム)の英語略称です。
日本のみちびきは、準天頂軌道という軌道を使う点に特徴があります。
日本の上空付近に長くとどまるように軌道が設計されているため、真上に近い高さから信号を届けやすくなります。
前の項で触れた、建物に遮られにくい配置を狙った設計です。
機数は増えている途中です。
内閣府は2026年8月11日、H3ロケット9号機で「みちびき7号機」を打ち上げたことを発表し、この時点で運用中の衛星が5機であること、7号機は数か月程度かけて試験を行ってから運用を開始する予定であることを示しています(出典: 内閣府みちびき公式「H3ロケット9号機による準天頂衛星システム『みちびき7号機』の打上げについて」)。
7機体制になると、日本上空に常に4機以上のみちびきの衛星が滞空し、みちびき単独での持続測位が可能になるとされています。
さらに、7機のうちどの1機が故障しても測位機能を維持できる「11機体制」に向けた開発を加速する方針も示されました。
基準局と組み合わせると、誤差はセンチメートル級まで下がる
最後に、精度を桁で変える方法に触れておきます。
測量や自動運転で使われているのは、受信機1台の測位ではありません。
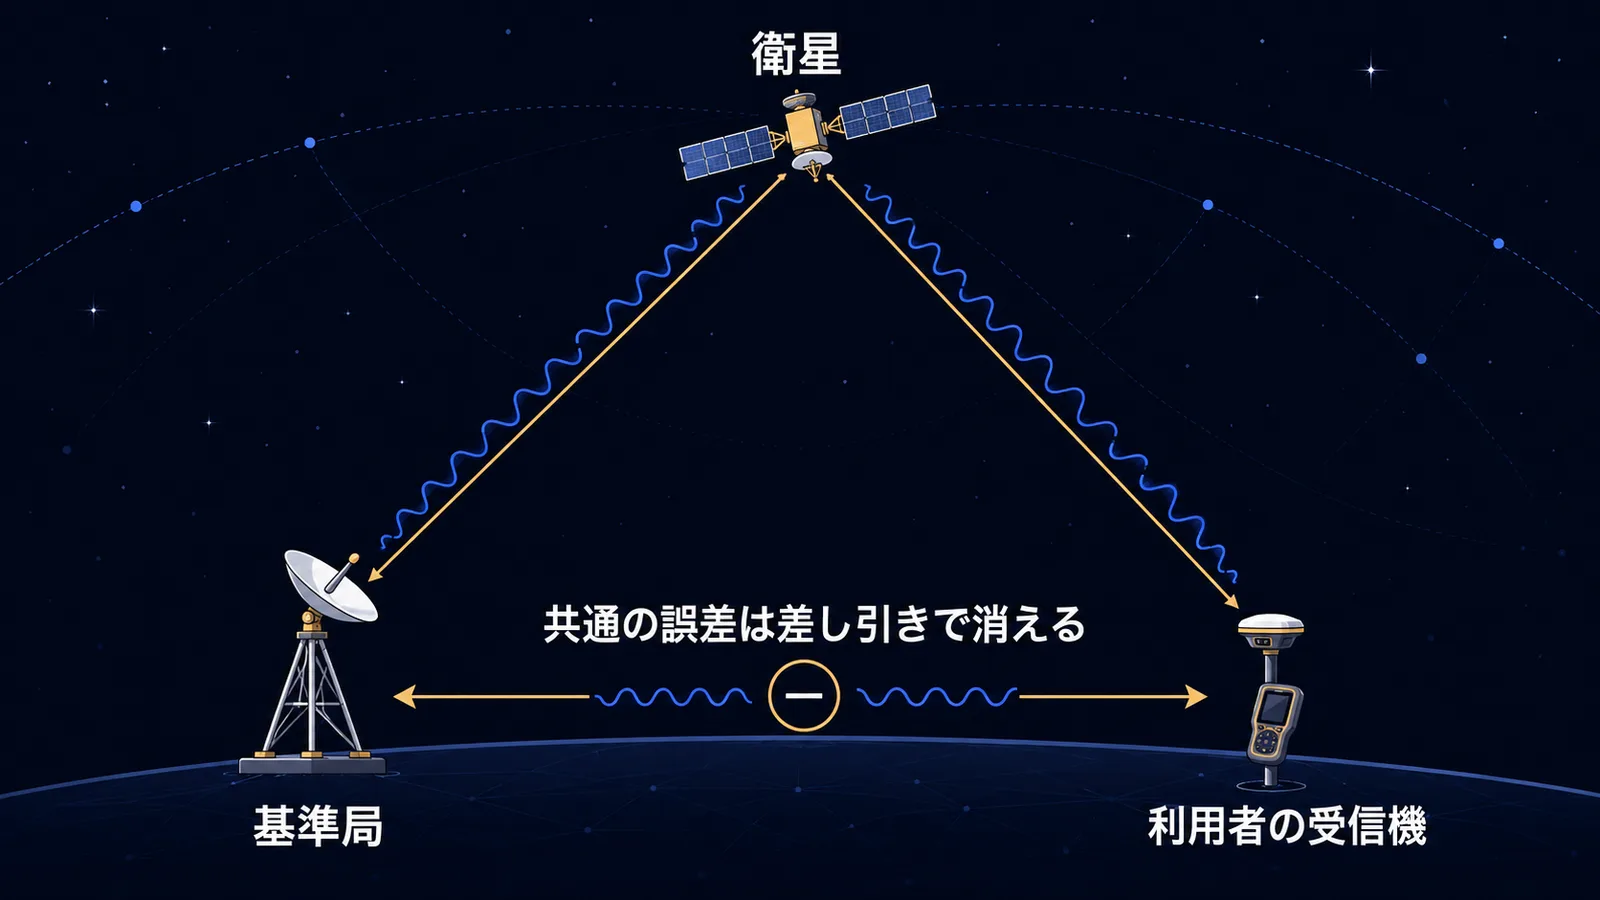
鍵は、誤差の性質にあります。
電離圏の遅れも、衛星側の軌道や時計のわずかなずれも、近い場所にある2台の受信機には、ほぼ同じだけ乗ります。
であれば、2台の観測値の差を取れば、共通部分は消えます。
これが相対測位です。
国土地理院は、2台以上の受信機を使い、同時に4機以上の同じGNSS衛星を観測することで、「100万分の1(10kmで1cmの誤差)の精度で2点間の相対的な位置関係が分かります」としています(出典: 国土地理院「GNSSを使用した測量のいろいろ」)。
単独測位の約10mから、10kmで1cmへ。
同じ衛星、同じ電波を使いながら、処理の仕方だけで精度が変わります。
方式にはいくつか種類があります。
同じ資料によれば、DGPS(Differential GPS、差分GPS)測位では数mの誤差、RTK-GPS(Real-Time Kinematic GPS、リアルタイムキネマティック測位)では数cmの誤差で位置が決まります。
さらにネットワーク型RTK-GPS測位では、電子基準点のリアルタイム観測データ等を利用して補正することで、短距離基線のRTK-GPSと同程度の測位精度が期待されます。
電子基準点は、全国に置かれた基準用のGNSS観測点です。
地上に張りめぐらされたこの網があってはじめて、宇宙からの電波がセンチメートルの精度に化けます。
建設機械の自動制御も、測量も、農機の自動操舵も、この組み合わせの上に成り立っています。
宇宙インフラは、空を見上げる産業だけのものではありません。
地上の現場の生産性を、静かに下支えしています。
ほしまるぼくが飛んでいた空の道具が、いまは畑や工事現場で働いているんだね。宇宙の仕事って、案外みなさんのすぐ隣にあるんだよ。
よくある質問
まとめ ―― GPSは、時間を測ることで場所を教えている
GPSを一言でいえば、時間の仕組みです。
衛星が正確な時刻を配り、受信機がその到着の遅れから距離を逆算し、位置と時刻を同時に解く。
この流れさえ押さえておけば、細かい話はすべてその枝葉になります。
分かっていること:
- 距離は、電波の到着にかかった時間に電波の速さを掛けて求めている
- 未知数は位置の3成分と受信機の時計のずれの4つなので、衛星は4機以上必要になる
- 相対論による時計のずれは、打ち上げ前の周波数調整か、軌道投入後の航法メッセージで補正されている
- 補正しても、電離圏や対流圏の遅れ、ビルの反射による誤差は残る
数字を読むときの注意:
- 精度は測位方式で大きく変わる。単独測位は約10m、2台以上を使う相対測位は10kmで1cm
- 単独測位の約10mは空が開けた条件での目安で、ビル街ではこれより大きくずれる
- 運用中の衛星の機数は時点によって変わるため、機数を見るときは「いつの数字か」とセットで確認する
- 相対論の補正量は、比べる相手(地上のどの時計か)を決めてはじめて決まる値になる
- 速度による効果と重力による効果は向きが逆なので、それぞれの誤差量は足し算では合算できない
次に地図アプリを開いたときは、青い点が出るまでの一瞬を思い出してみてください。
あの数秒のあいだに、受信機は空にある複数の時計の声を聞き分け、自分の時計の狂いごと方程式を解いています。
宇宙にある原子時計と、手のひらの機械が、ナノ秒の世界で握手をしている。
そう考えると、いつもの通勤路が少し違って見えてきます。
出典
- 国土地理院「GNSS測位とは」
- 国土地理院「GNSSを使用した測量のいろいろ」
- 内閣府みちびき(準天頂衛星システム)公式サイト「宝探しで理解する衛星測位(3)衛星3機での測位」
- 内閣府みちびき(準天頂衛星システム)公式サイト「みちびきの必要性」
- 内閣府みちびき(準天頂衛星システム)公式サイト「みちびき7機体制」
- 内閣府みちびき(準天頂衛星システム)公式サイト「H3ロケット9号機による準天頂衛星システム『みちびき7号機』の打上げについて[内閣府特命担当大臣(宇宙政策)談話]」
- GPS.gov “Space Segment”
- Neil Ashby, “Relativistic Effects in the Global Positioning System”, AAPT(Dated: July 18, 2006)
- Neil Ashby, “Relativity in the Global Positioning System”, Living Reviews in Relativity 6:1 (2003)